Préassemblage automatisé des réservoirs de carburant
Le cobot reconnaît les différents réservoirs et utilise le modèle de vissage adéquat
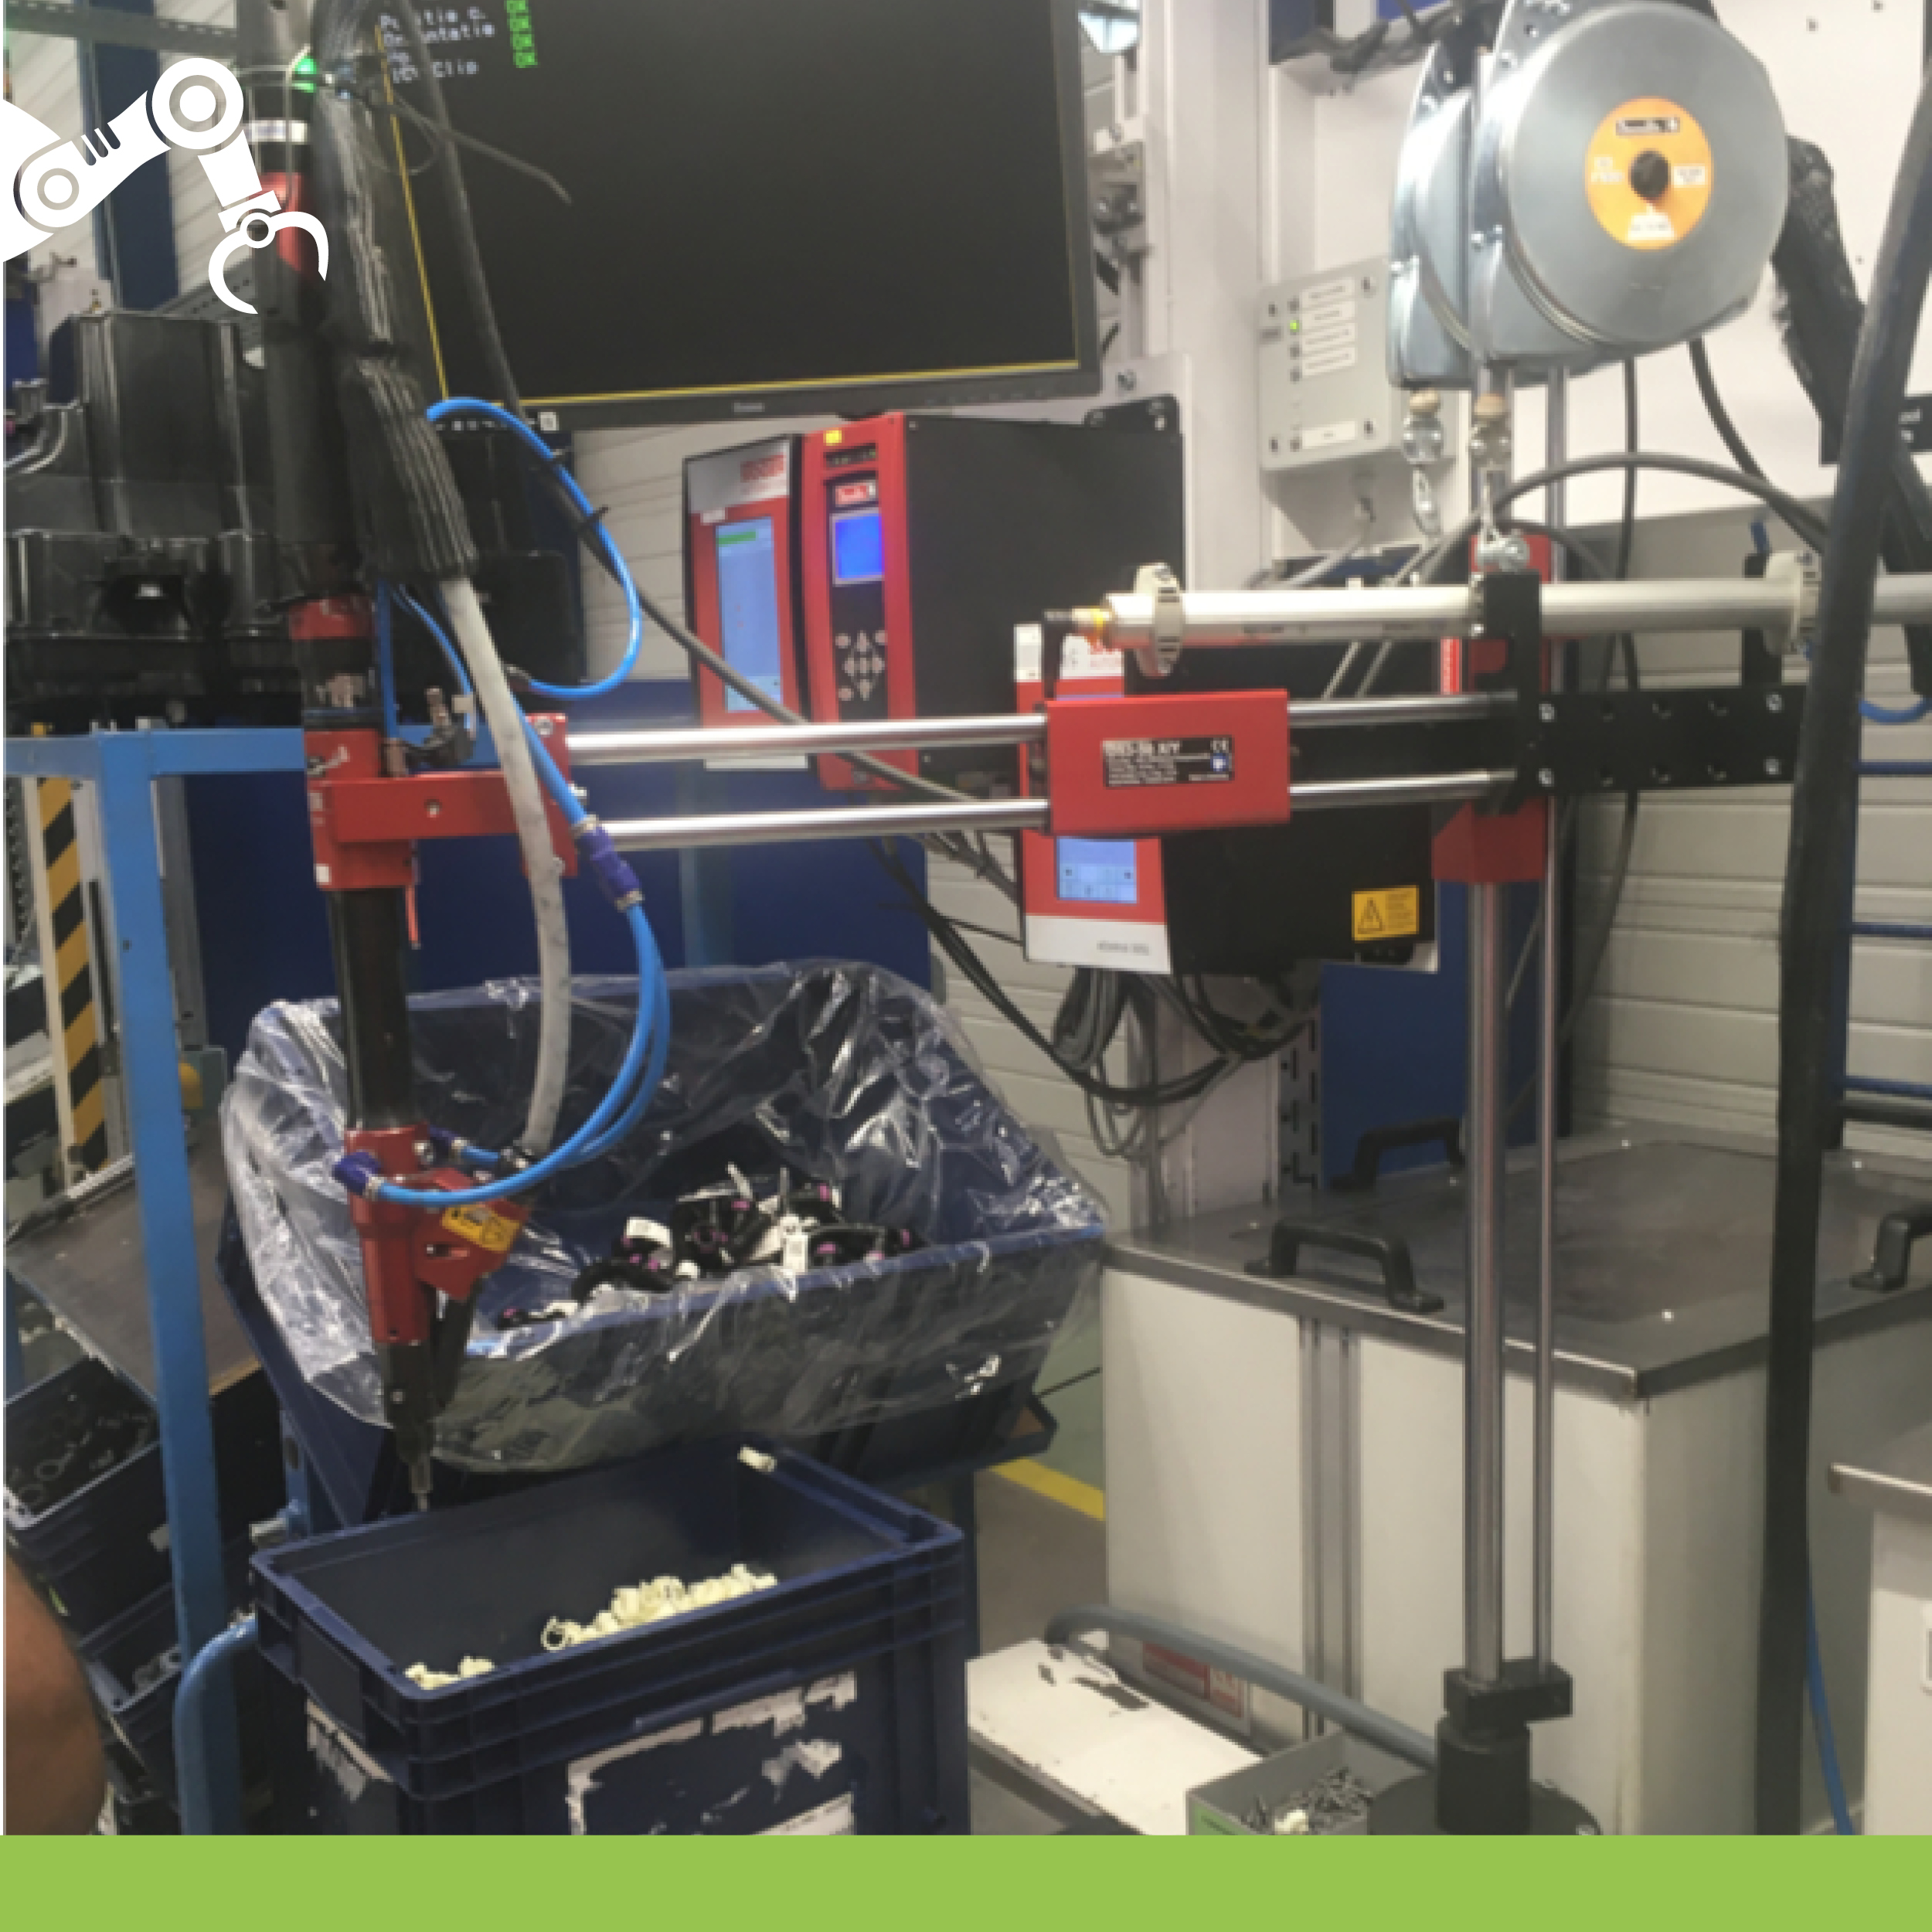
Dans le cadre de ce projet, nous développons un système permettant de visser plusieurs vis – ou « studs » – dans un réservoir de carburant. Auparavant, le vissage était effectué manuellement à l’aide d’un outil pneumatique. En fonction du réservoir et du type de vis, il fallait utiliser l’outil de vissage de gauche ou de droite. Un tel outil facilite le travail, mais nécessite toujours un effort humain. Un excellent exemple de réduction du travail répétitif tout en améliorant l’ergonomie du processus et la qualité du résultat final.
Pour ce système, la partie du processus à prendre en charge commence au moment où l’on place manuellement le réservoir sur un support fixe. Le processus se termine lorsque tous les studs sont vissés dans le réservoir.
Un cobot pour un accès le plus libre possible
Étant donné qu’il est important de placer et d’enlever les réservoirs avec efficacité et rapidité, nous optons pour un accès aussi libre que possible à l’installation, sans clôtures gênantes (ce qui a également un impact positif sur les temps de cycle).
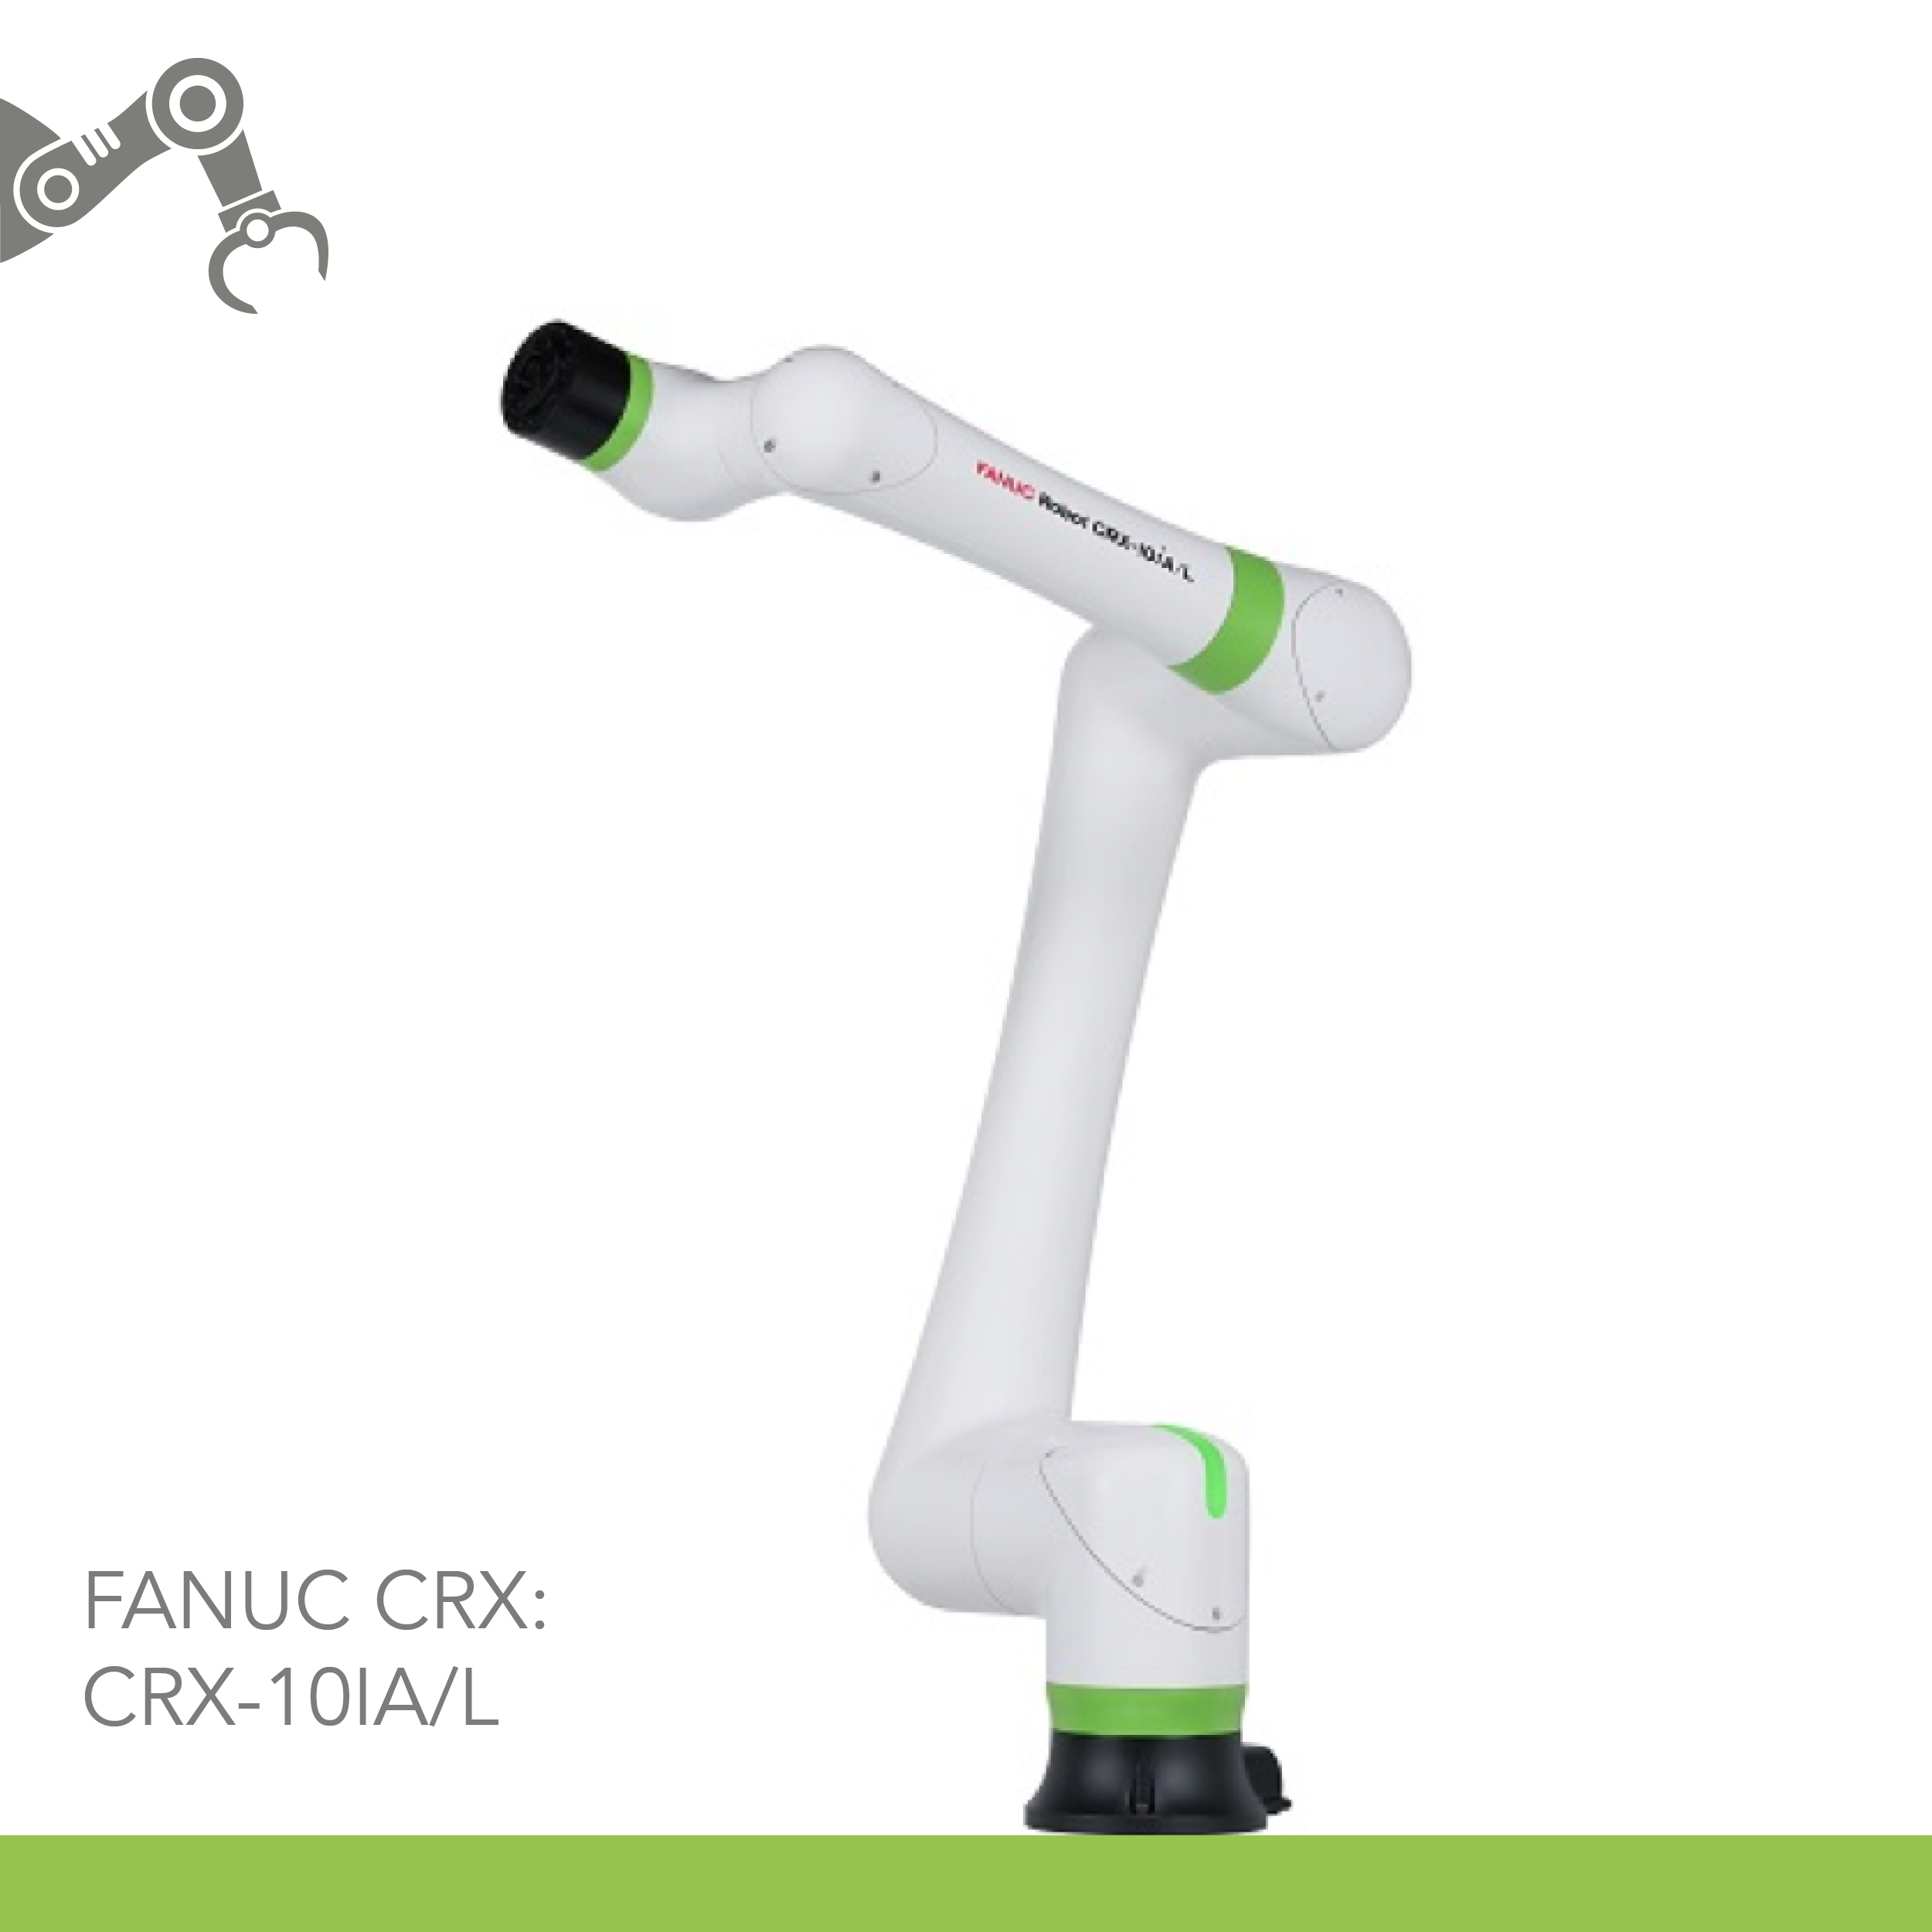
Compte tenu des règles de sécurité applicables, un cobot (robot collaboratif) est idéal. Les cobots travaillent de manière particulièrement sûre. On peut comparer leur force et leurs mouvements à ceux d’un humain. Pourtant, un cobot travaille avec plus de rapidité et de précision, et sans les risques des vrais robots.
Bien que ce projet n’implique pas de vis pointues – et que l’installation précédente présentait également un certain risque pour l’opérateur –, nous renforçons la sécurité au maximum.
- Le système dépend de la présence de la vis. Ceci est vérifié grâce à un détecteur dans le manchon sous l’outil.
- Le vissage est en ordre ? Le cobot se déplace alors vers l’élément suivant à visser. Dans le cas contraire, l’opérateur est averti via un témoin lumineux.
- Lorsque toutes les vis sont en place, un voyant vert s’allume.
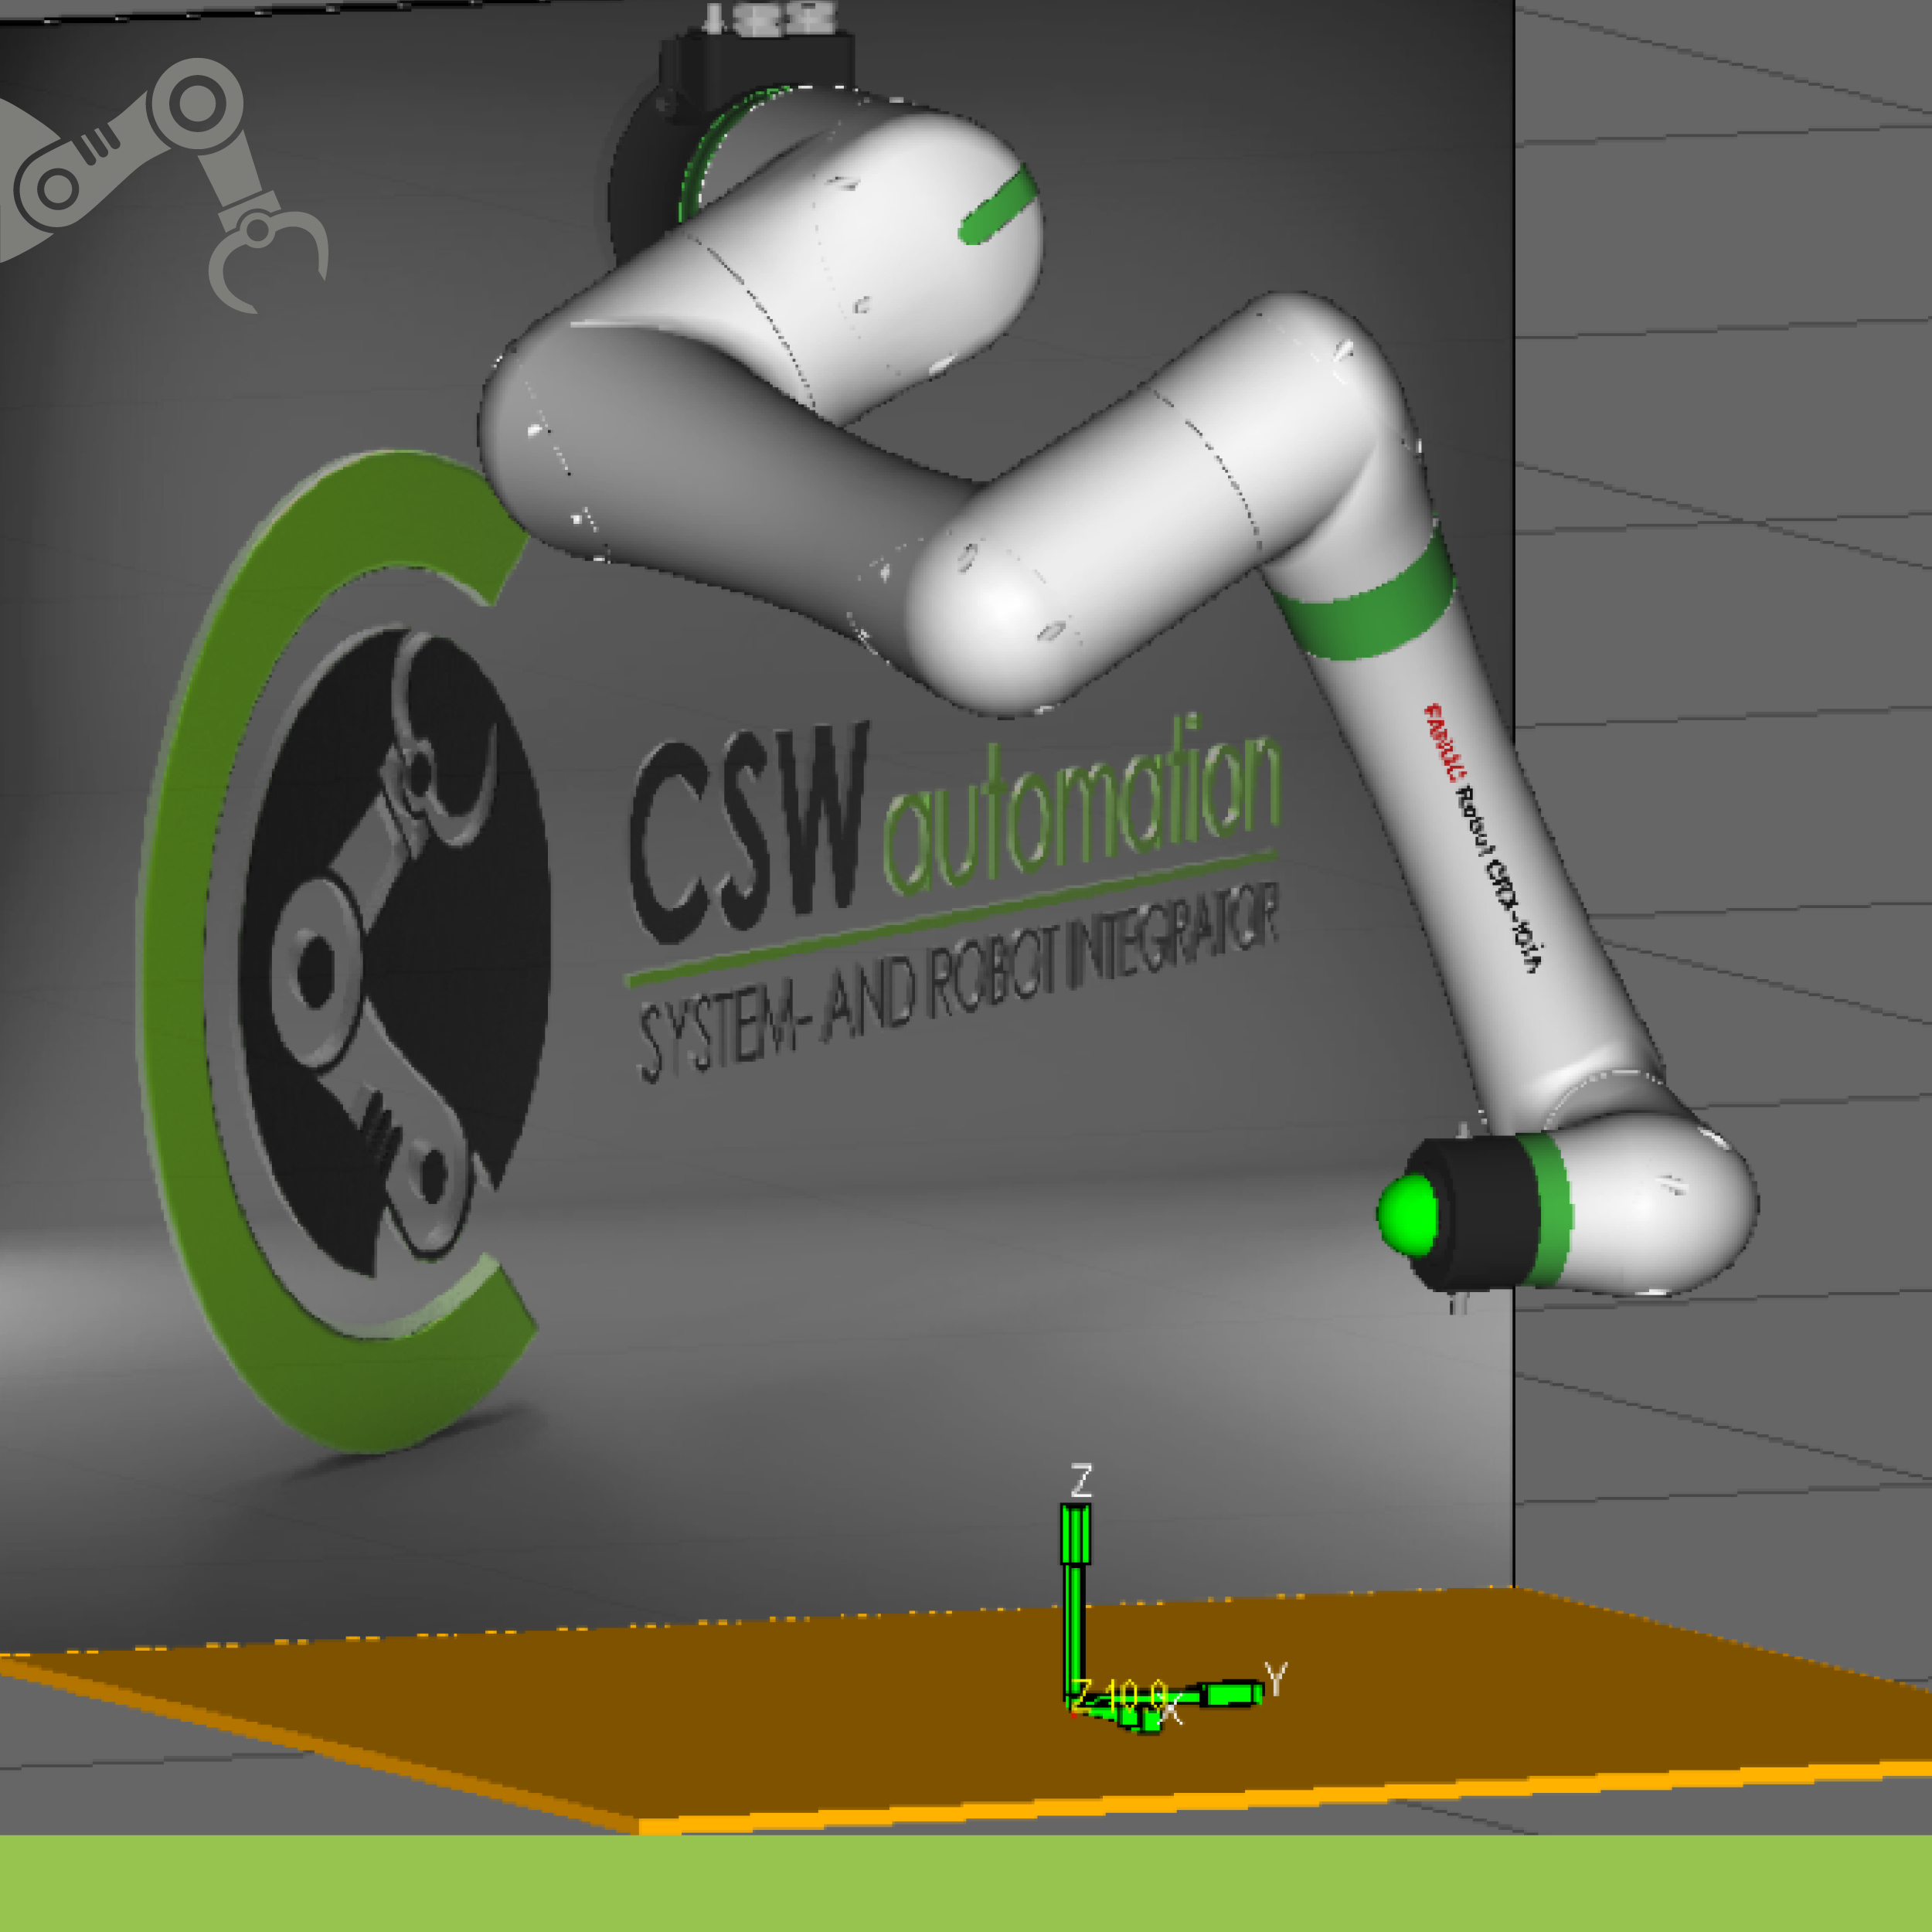
Montage vertical peu encombrant
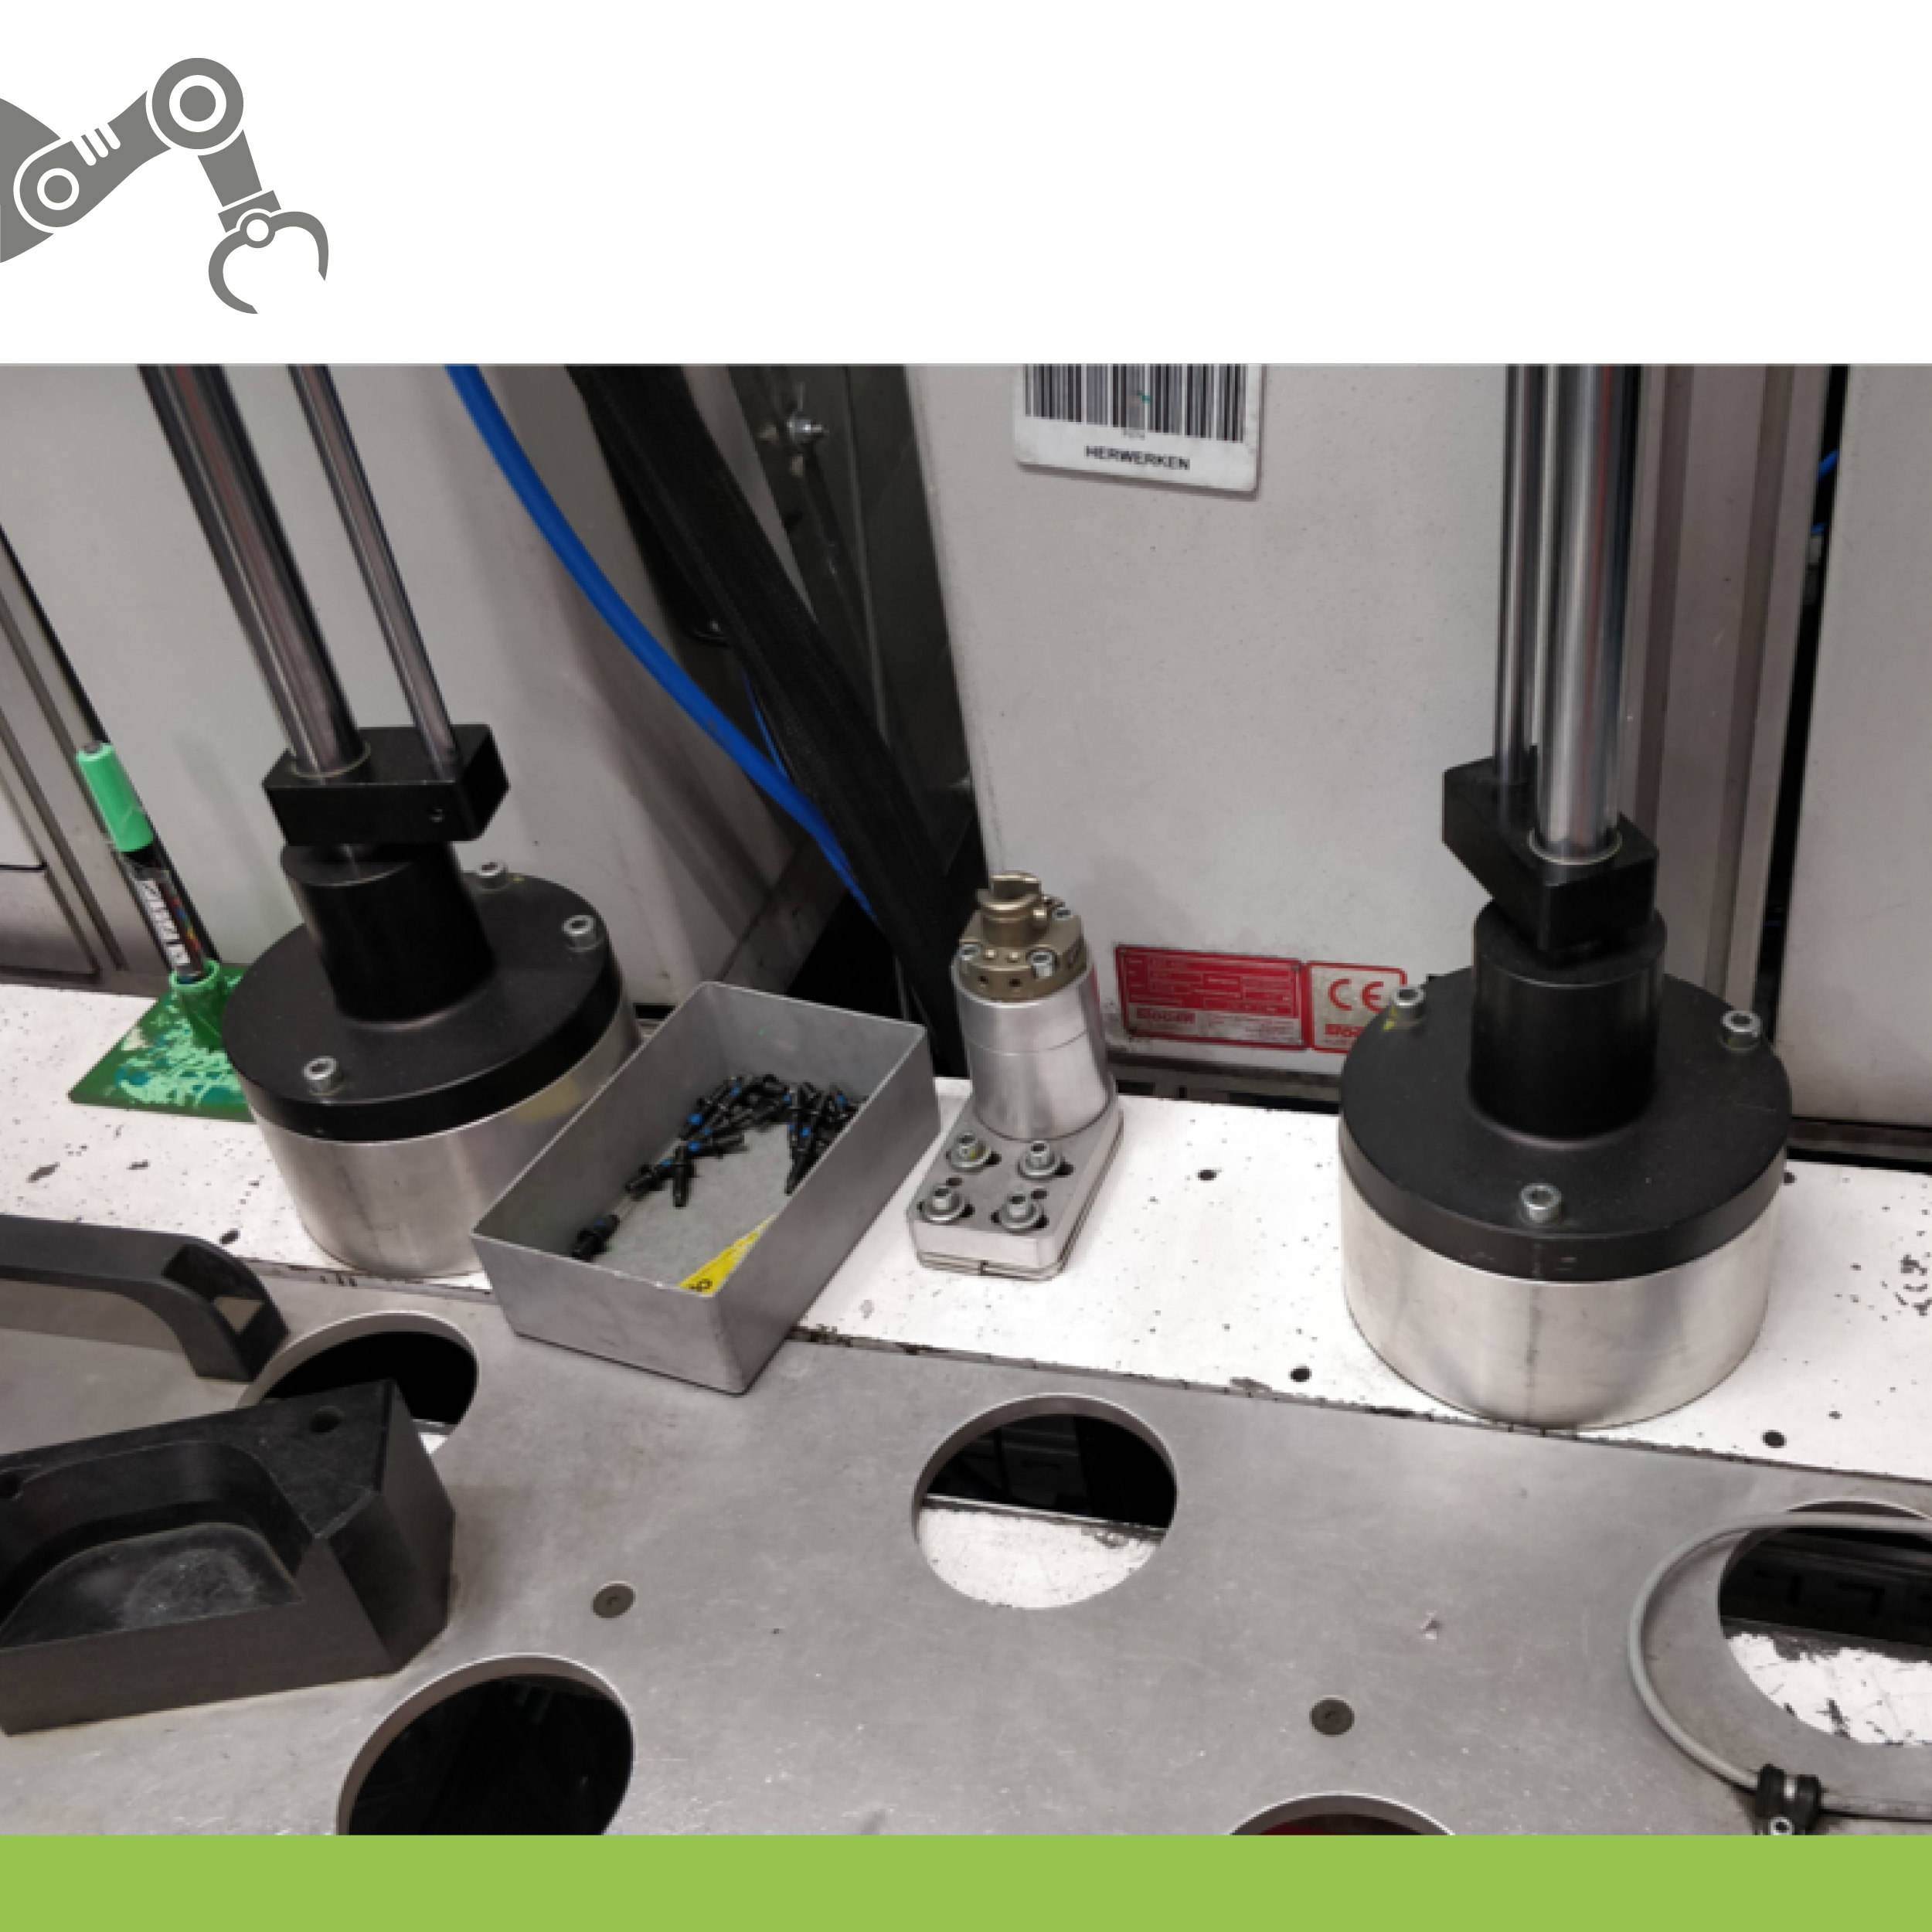
Lors du changement de ligne, le bon outil doit être fixé au cobot. L’outil de vissage étant fixé manuellement au cobot, nous concevons un système de fixation rapide, ergonomique et personnalisé. La commande ne se fait plus de façon mécanique-pneumatique, mais est remplacée par une vanne avec retour vers le système.
De plus, le cobot travaille à partir d’une base solide. Le montage se fait verticalement pour économiser de l’espace et faciliter le (dé)montage.
Extension et adaptation de la configuration existante
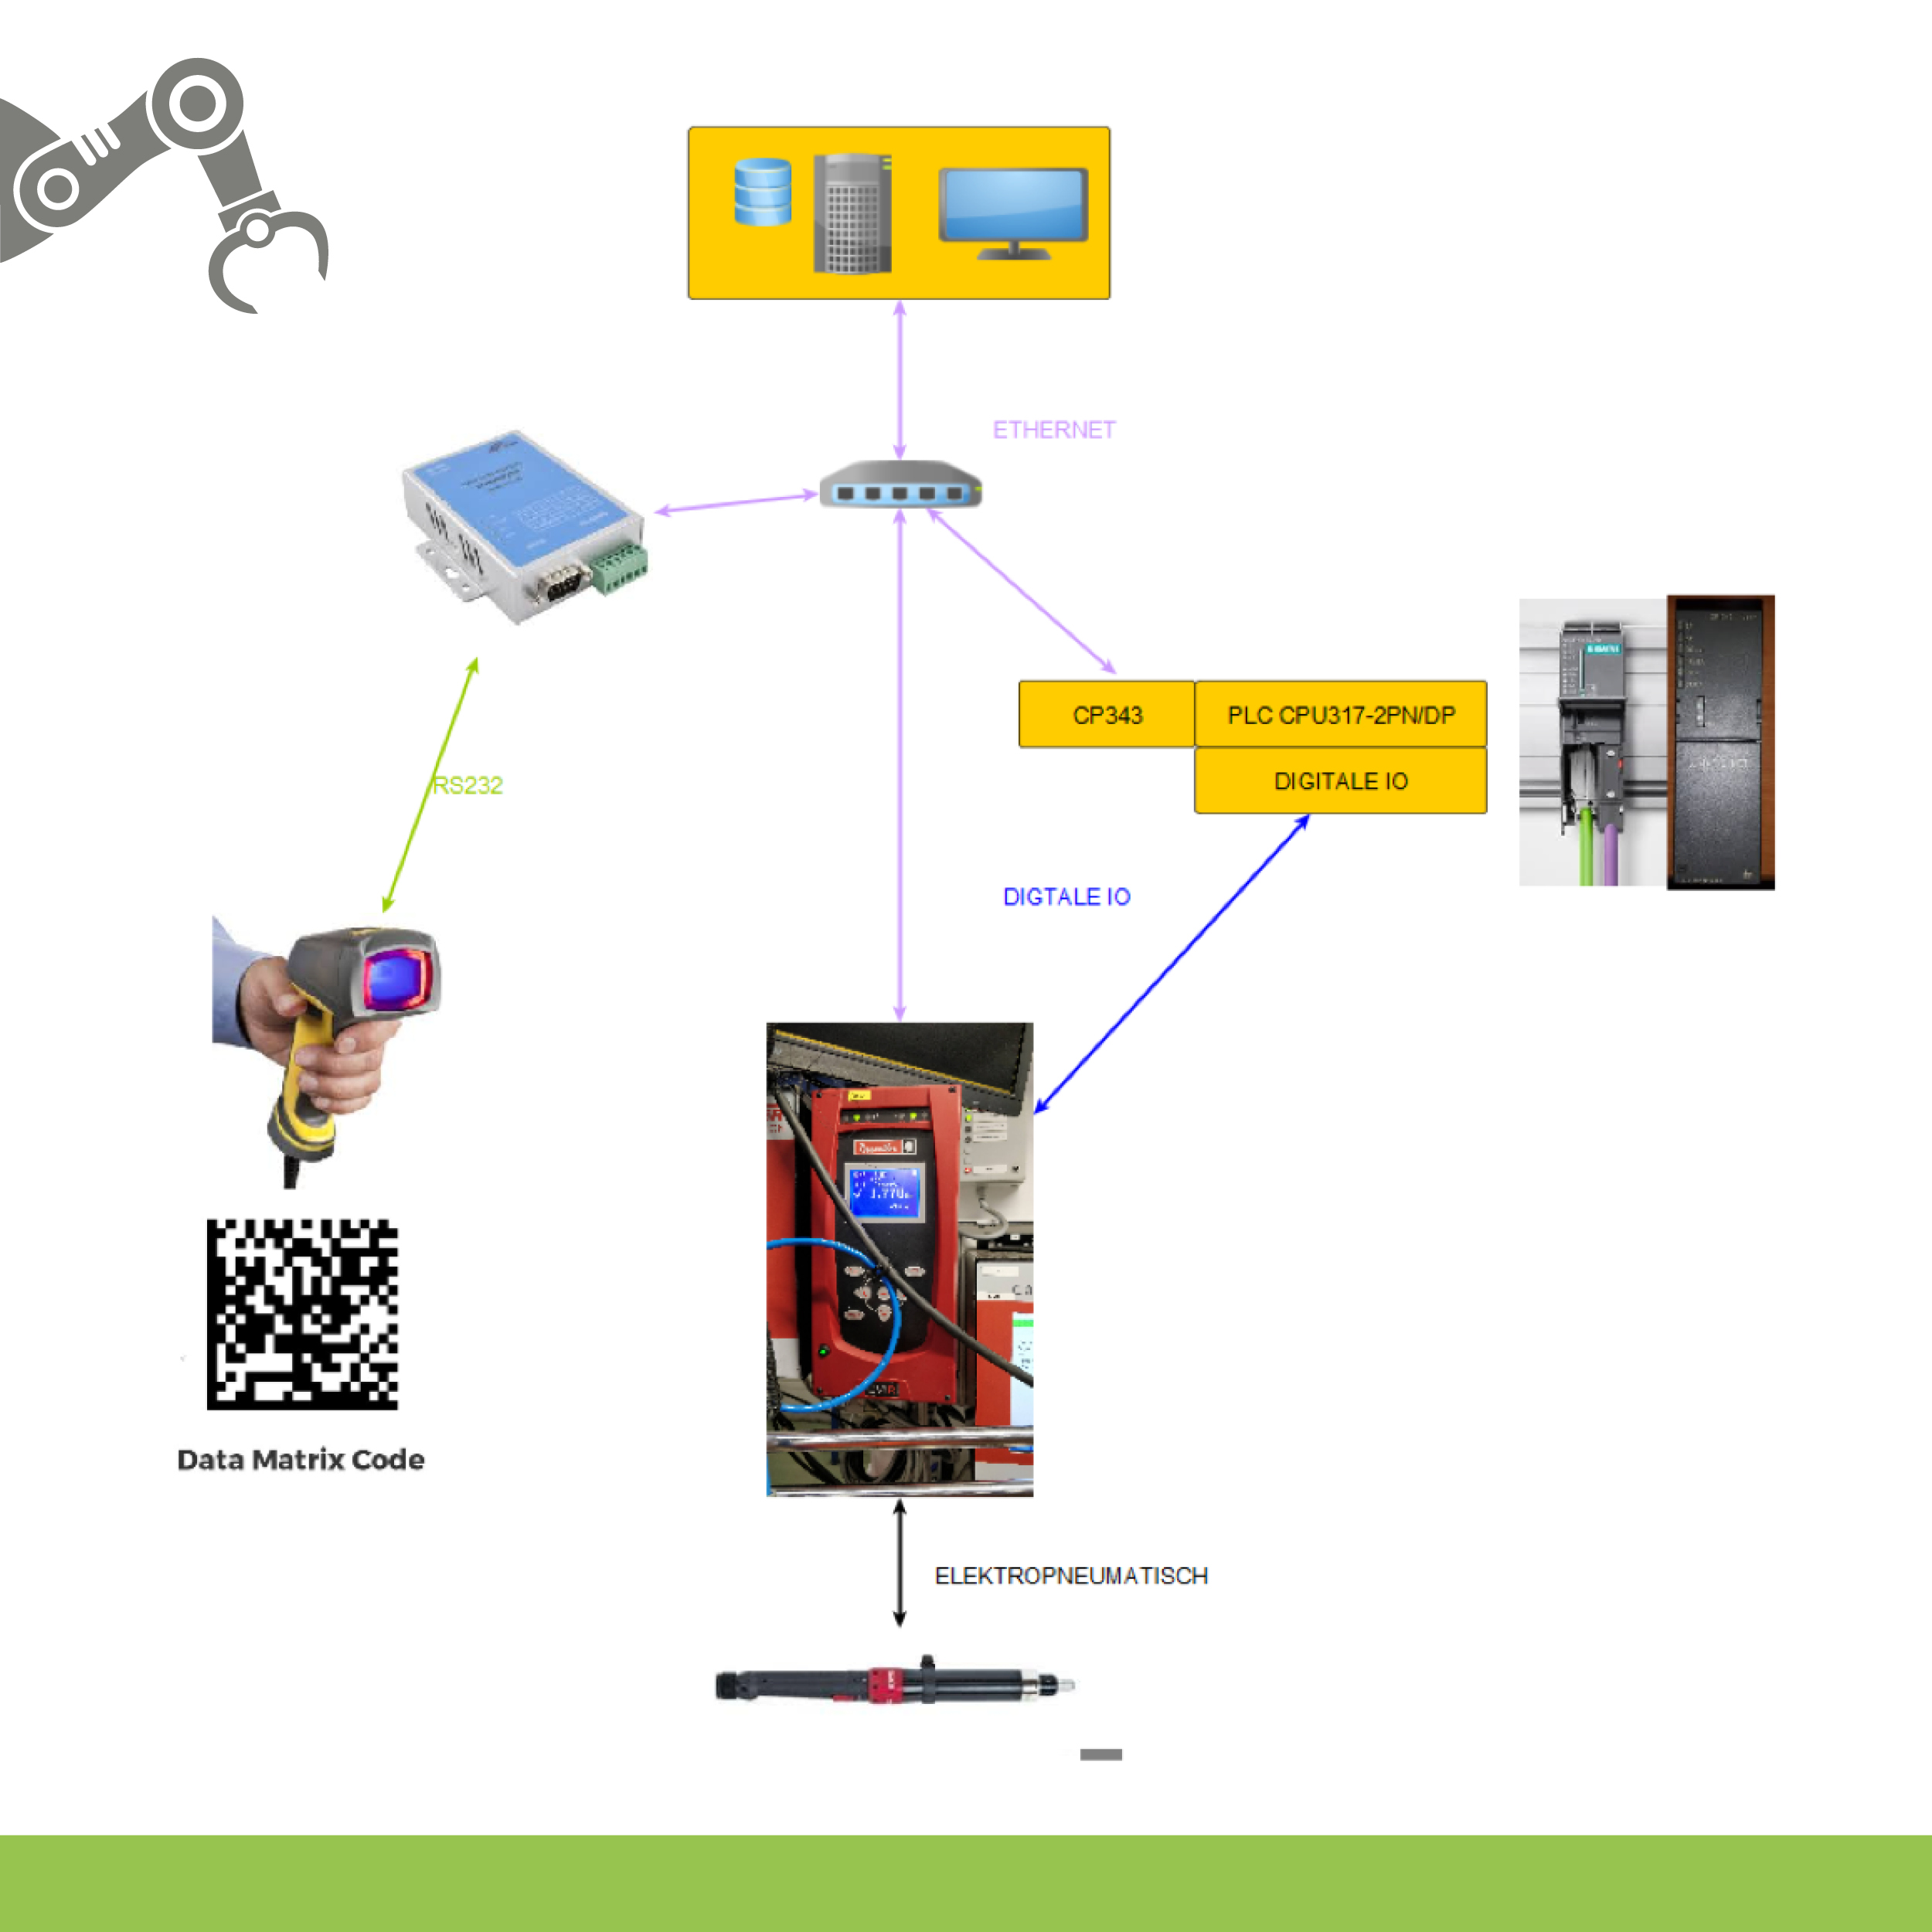
Nous partons de la configuration existante suivante:
- Un automate programmable (PLC) et un système supérieur pour la communication de données. Ce PLC reste maître.
- Une IHM sur laquelle on peut introduire le type de réservoir.
- Un scanner manuel pour lire l’identifiant du réservoir.
- Installation de vissage : visseuse, guides, compensateurs, cadre, etc.
- Système de suivi
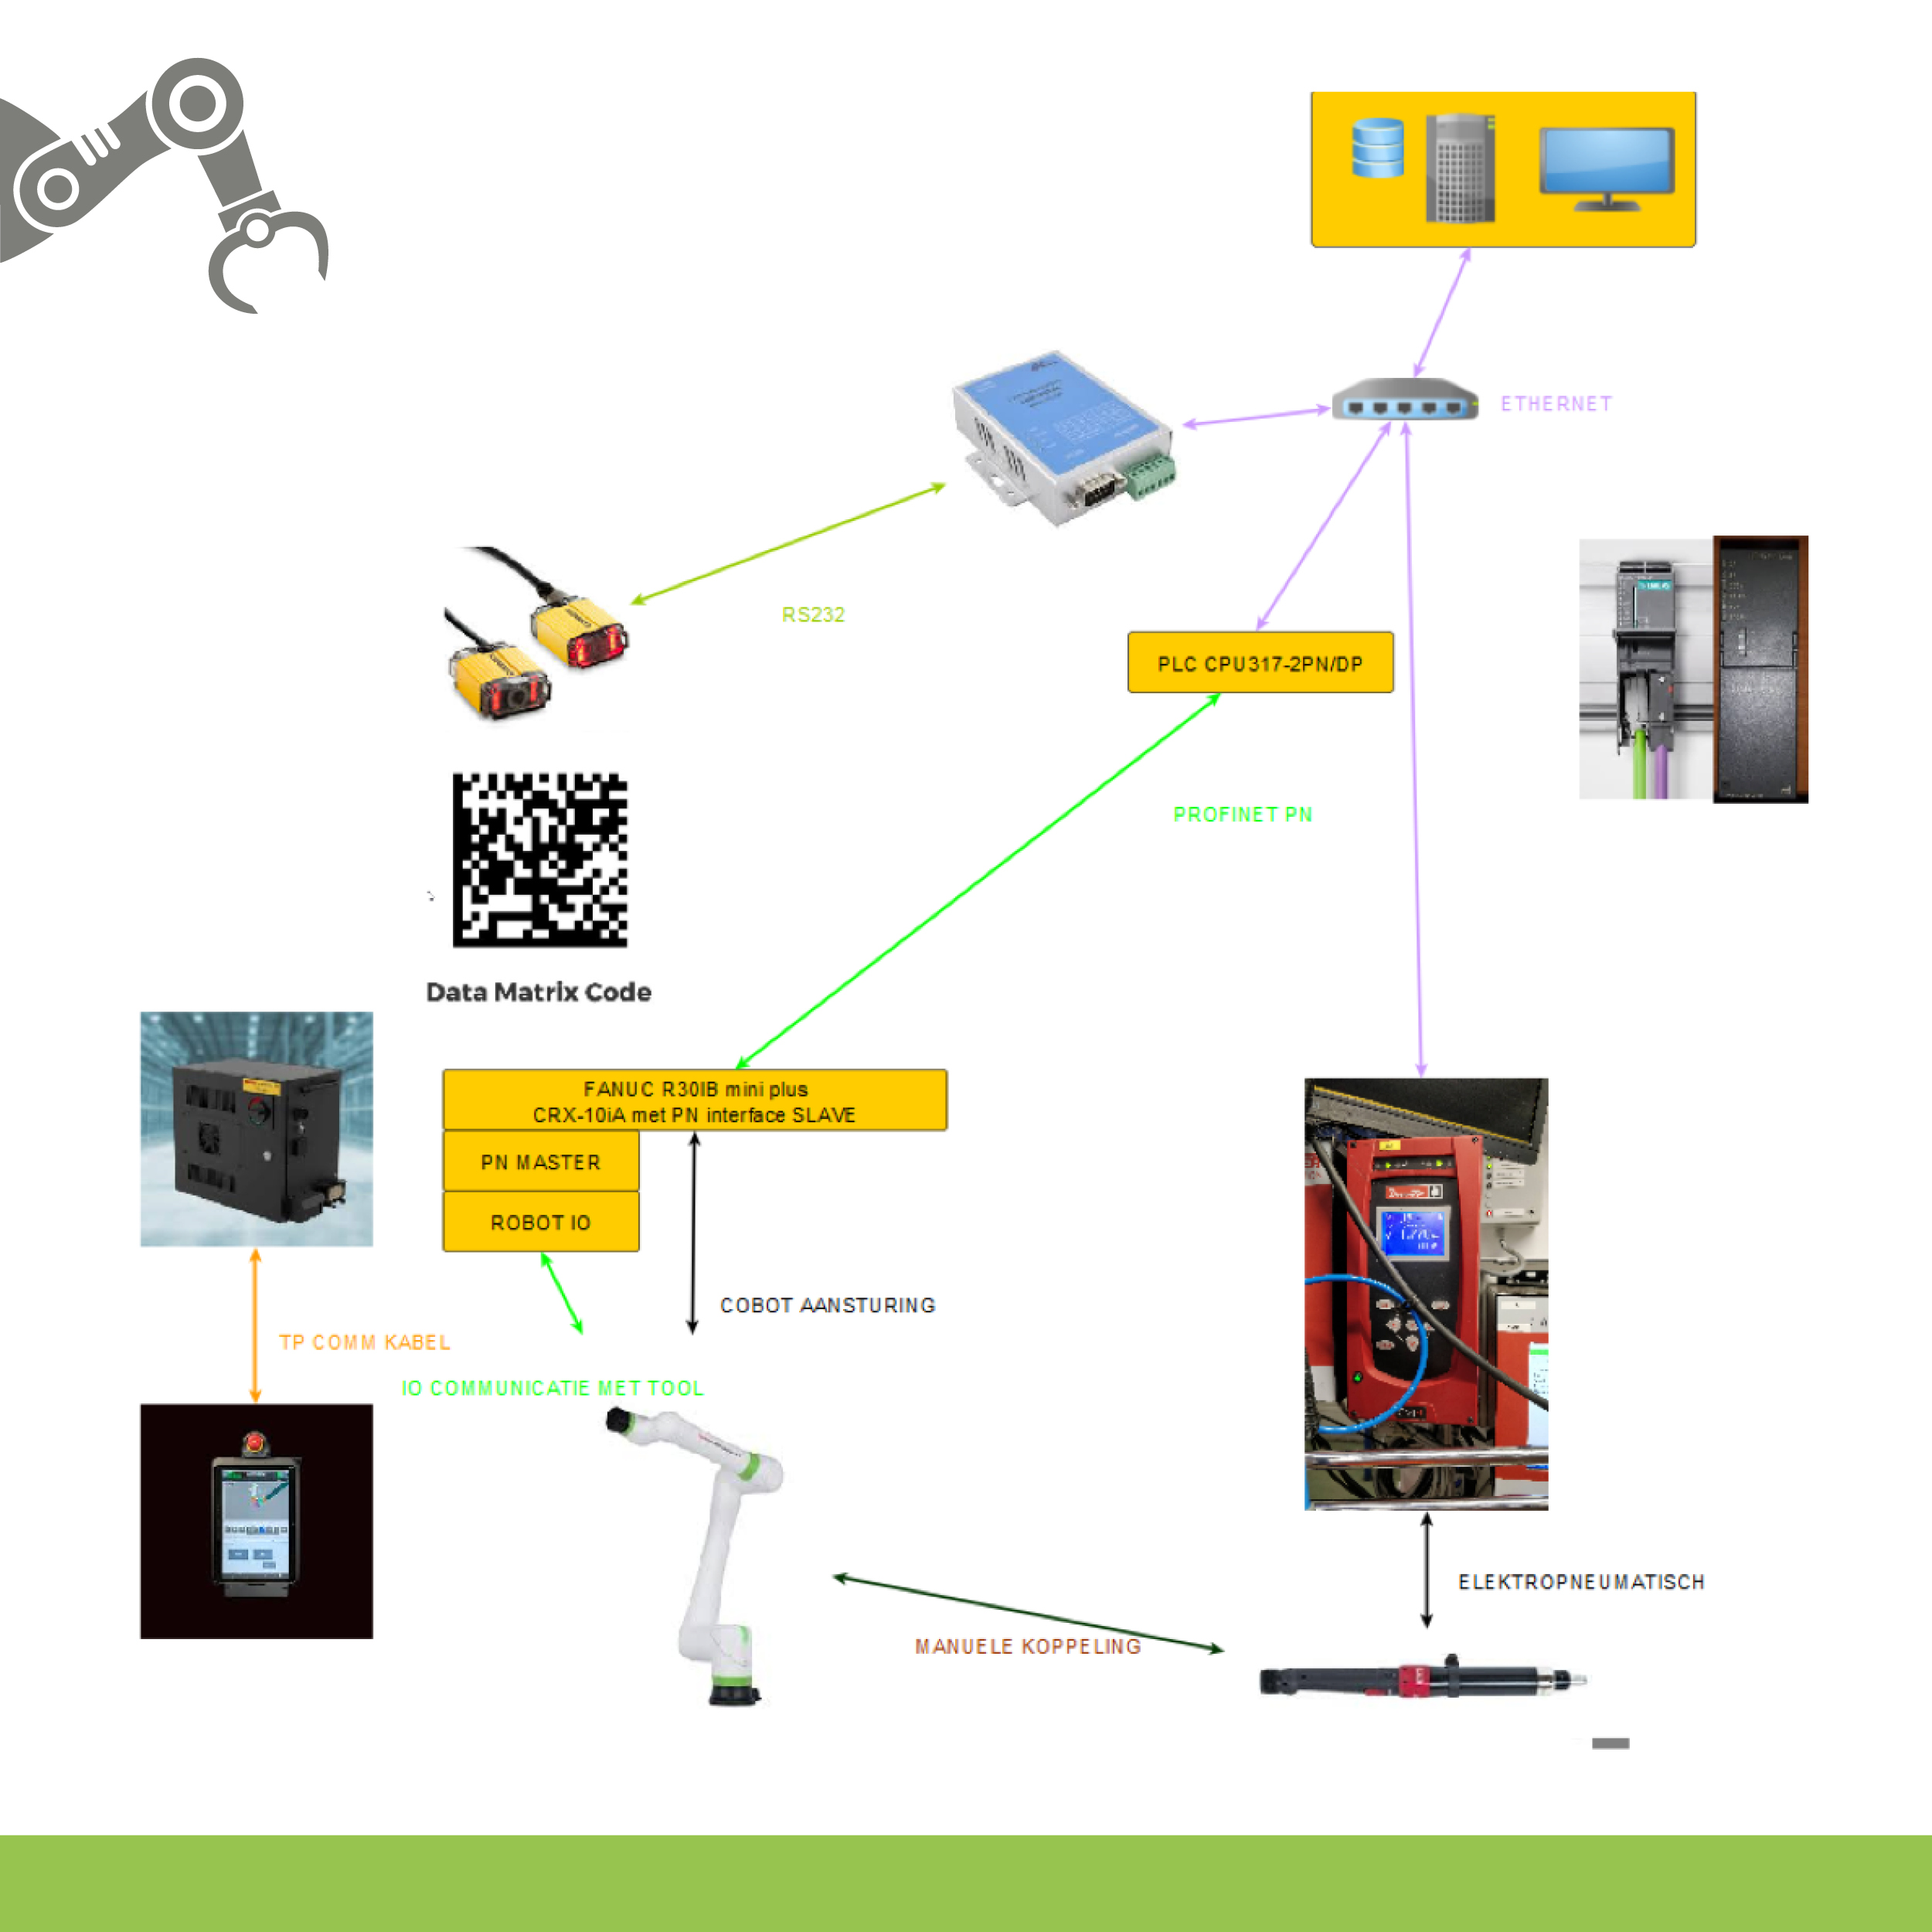
Nous adaptons cette configuration avec:
- Un nouveau scanner qui lit l’identifiant du réservoir.
- Un cobot qui sait, après le scan, quel réservoir se trouve sur le support et quel modèle de vis appliquer, et qui visse ensuite correctement les studs.
En ce qui concerne la commande technique, le système se présente comme suit:
- L’opérateur place un réservoir sur le support et appuie sur un bouton.
- Le cobot scanne le réservoir pour en déterminer le type.
- Le système supérieur démarre, les données sont introduites dans le PLC et l’on attend que celui-ci transmette les données au cobot.
- Le cobot signale la présence d’une nouvelle vis, se déplace au bon endroit et commence à visser.
Vous souhaitez vous lancer immédiatement dans l’automatisation ou vous avez des questions concernant l’intégration de cobots et/ou de robots?
INTROS réfléchit avec vous à la bonne solution, en fonction de vos objectifs de production. Nous nous occupons de tout, et nous vous garantissons la qualité que vous recherchez.
Contactez-nous via info@csw-automation.be ou au 011 18 43 93.